馬上加入Android 台灣中文網,立即免費下載應用遊戲。
您需要 登錄 才可以下載或查看,沒有帳號?註冊
x
【軟體名稱】:NovAtel Inertial Explorer v11.1.2318 慣性導航系統事後處理軟體
【軟體版本】:v11.1.2318
【版本類型】:安裝版
【軟體語言】:英文
【檔案大小】:297MB
【上傳日期】:2026/11/19
☆ 內容簡介☆:如檔案遺失,請通知補檔
NovAtel Inertial Explorer 它的核心作用是將衛星導航(GNSS)數據與慣性測量單元(IMU)數據深度融合,事後解算出高精度的位置、速度與姿態(滾動、俯仰、航向)軌跡,常被視為移動測繪、航空攝影測量及自動駕駛研發中的「真值」來源。
核心處理模式
IE 支援兩種融合模式,以適應不同精度需求與數據質量:
松組合:
分兩步走。先處理 GNSS 軌跡,再把位置和速度更新量餵給慣性處理器。好處是你可以先嚴格檢核 GNSS 質量,適合數據條件較好的場景。
緊組合:
GNSS 與慣性數據同步處理。即使在衛星訊號受遮擋、可見衛星極少(甚至僅剩 2 顆)的惡劣環境下,也能利用原始觀測值約束慣性誤差發散,顯著提升可用性。
主要功能與特性
自動化工作流:
內建專案嚮導,能自動識別航空、地面車輛、行人、航海等場景並載入對應配置,降低新手上手門檻。
多系統與多基站支援:
全面支援 GPS、GLONASS、北斗、Galileo、QZSS 的多種頻率,單個專案最多可接入 32 個基準站。
PPP 與 TerraStar-NRT:
除了常規差分(PPK),還支援精密單點定位。若訂閱 TerraStar-NRT 服務,無需架設基站即可在事後獲得釐米級精度,且數據回傳后約 15 分鐘即可開始處理。
對準與校準工具:
提供靜態、動態及傳遞對準等多種初始對準方式。自帶 Boresight 模組,可解算 IMU 與相機或車體之間的角度偏差(安裝角),並支援估計 IMU 與天線之間的桿臂值。
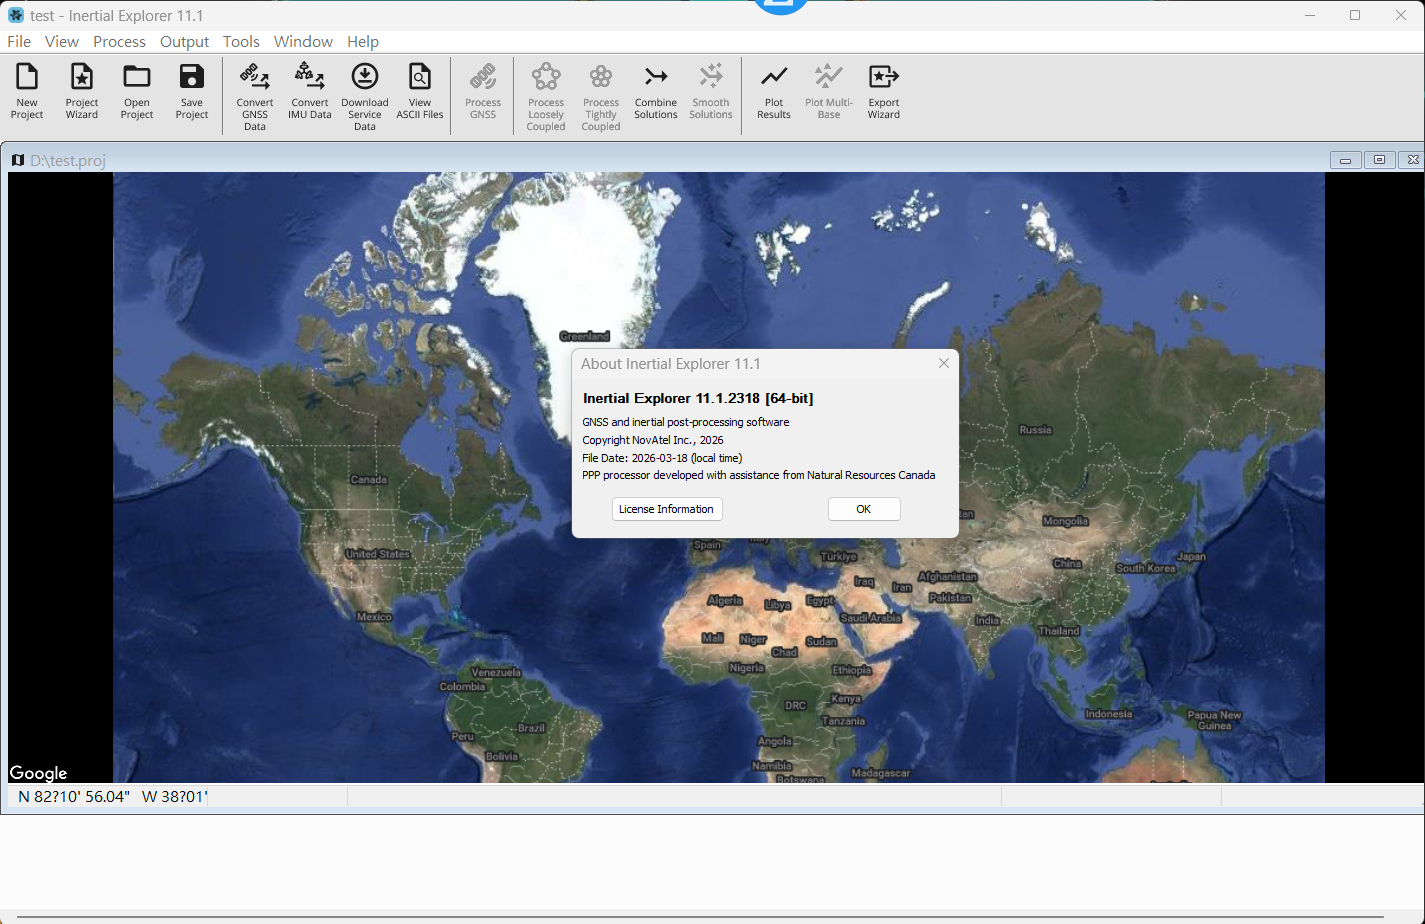
☆軟體截圖☆:
下載附件:
 DFILE.txt
(425 Bytes, 下載次數: 0) |
|



 鑽石
 碎鑽
 金豆


 收藏
 分享
 專題
 提升卡
 變色卡
 排首位